Λεπτομερής επεξήγηση των τριών κύριων σημείων ελέγχου της μετατροπής σερβομηχανισμού, βηματικού και συχνότητας!
Το τμήμα ελέγχου περιφερειακής κίνησης των βιομηχανικών ρομπότ περιλαμβάνει κυρίως τρία μέρη: έλεγχο σερβομηχανισμού, έλεγχο βηματικού συστήματος και έλεγχο μετατροπής συχνότητας. Ας απαντήσουμε σε αυτά τα σημεία ελέγχου ένα προς ένα.
έλεγχος σερβομηχανισμού
1, Η αρχή λειτουργίας των σερβοκινητήρων AC
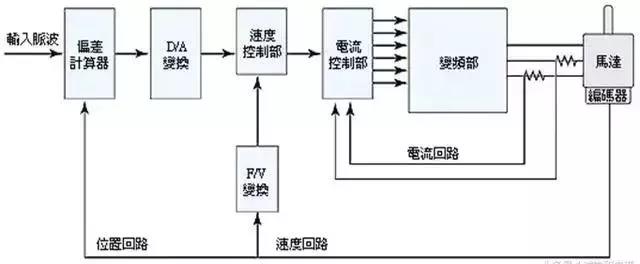
Ο ρότορας μέσα στον σερβοκινητήρα είναι ένας μόνιμος μαγνήτης και ο τριφασικός ηλεκτρισμός U/V/W που ελέγχεται από τον οδηγό σχηματίζει ένα ηλεκτρομαγνητικό πεδίο. Ο ρότορας περιστρέφεται υπό τη δράση αυτού του μαγνητικού πεδίου. Ταυτόχρονα, ο ενσωματωμένος κωδικοποιητής του κινητήρα ανατροφοδοτεί ένα σήμα στον οδηγό και ο οδηγός συγκρίνει την τιμή ανάδρασης με την τιμή στόχο για να προσαρμόσει τη γωνία περιστροφής του ρότορα. Η ακρίβεια ενός σερβοκινητήρα καθορίζεται από την ακρίβεια του κωδικοποιητή (αριθμός γραμμών).
2, Σύνθεση και ταξινόμηση σερβο συστημάτων
Σύνθεση:
Ένα σερβοσύστημα είναι ένας γενικός όρος για συστήματα ελέγχου που χρησιμοποιούν τη θέση και τη γωνία ως μεταβλητές ελέγχου. Συστήματα που σχετίζονται με τη θέση και τη γωνία, όπως η ταχύτητα, η γωνιακή ταχύτητα, η επιτάχυνση και η δύναμη, περιλαμβάνονται επίσης στο σερβοσύστημα.
Ταξινόμηση:
1. Ταξινομείται κατά δομή ελέγχου: ανοιχτού βρόχου και κλειστού βρόχου.
2. Ταξινομούνται κατά εξαρτήματα οδήγησης:
ένα. Βηματικό σύστημα σερβοκινητήρα.
σι. Σύστημα σερβοκινητήρα συνεχούς ρεύματος.
ντο. Σύστημα σερβοκινητήρα AC.
3, Τα χαρακτηριστικά των σερβοκινητήρων (AC)
1 Υψηλή ακρίβεια τοποθέτησης, οι συνηθισμένοι σερβοκινητήρες μπορούν να φτάσουν τις 0,036 μοίρες
2 Γρήγορος χρόνος απόκρισης.
3 Ο έλεγχος είναι βολικός και ευέλικτος και το σύστημα ελέγχου είναι εύκολο να εφαρμοστεί.
4 Υπάρχουν πολλά διαθέσιμα μοντέλα και μπορούν να επιλεγούν διαφορετικοί τύποι ανάλογα με τα διαφορετικά περιβάλλοντα εφαρμογής.
5 Παρέχετε πλήρη έλεγχο κλειστού βρόχου, ο οποίος μπορεί να παρακολουθεί την κατάσταση λειτουργίας έγκαιρα και να κάνει τις κατάλληλες προσαρμογές και αλλαγές.
4, δομή συστήματος σερβομηχανισμού
5, Βήματα επιλογής για έλεγχο σερβομηχανισμού
1. Προσδιορίστε τις μηχανικές προδιαγραφές, το φορτίο, την ακαμψία και άλλες παραμέτρους.
2. Επιβεβαιώστε τις παραμέτρους ενέργειας, όπως ταχύτητα κίνησης, διαδρομή, χρόνος επιτάχυνσης και επιβράδυνσης, κύκλος, ακρίβεια κ.λπ.
3. Επιλέξτε αδράνεια κινητήρα, αδράνεια φορτίου, αδράνεια μετατροπής άξονα κινητήρα και αδράνεια ρότορα.
4. Επιλέξτε την ταχύτητα περιστροφής του κινητήρα.
5. Επιλέξτε την ονομαστική ροπή του κινητήρα. Ροπή φορτίου, ροπή επιτάχυνσης και επιβράδυνσης, στιγμιαία μέγιστη ροπή και πραγματική ροπή.
6. Επιλέξτε την ανάλυση μηχανικής θέσης του κινητήρα.
7. Επιλέξτε το μοντέλο κινητήρα με βάση τα παραπάνω.
6, Εφαρμογή σερβοελέγχου

Έλεγχος βημάτων
1, Η αρχή λειτουργίας των βηματικών κινητήρων
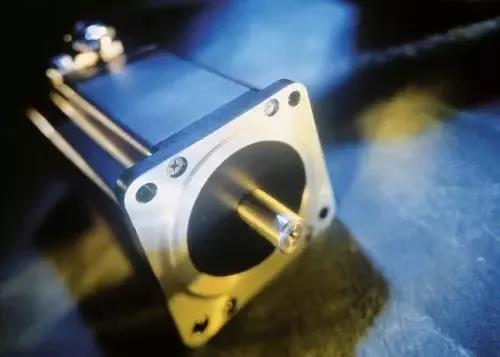
Ένας βηματικός κινητήρας είναι ένας ενεργοποιητής που μετατρέπει τους ηλεκτρικούς παλμούς σε γωνιακή μετατόπιση. Όταν ο βηματικός οδηγός λαμβάνει ένα παλμικό σήμα, οδηγεί τον βηματικό κινητήρα να περιστρέφει μια σταθερή γωνία (που ονομάζεται "γωνία βήματος") στην καθορισμένη κατεύθυνση και η περιστροφή του εκτελείται βήμα προς βήμα σε μια σταθερή γωνία. Η γωνιακή μετατόπιση μπορεί να ελεγχθεί ελέγχοντας τον αριθμό των παλμών για να επιτευχθεί ακριβής τοποθέτηση. Ταυτόχρονα, η ταχύτητα και η επιτάχυνση της περιστροφής του κινητήρα μπορούν να ελεγχθούν ελέγχοντας τη συχνότητα του παλμού, επιτυγχάνοντας έτσι τον στόχο της ρύθμισης της ταχύτητας. Οι βηματικοί κινητήρες μπορούν να χρησιμοποιηθούν ως ειδικός τύπος κινητήρα για σκοπούς ελέγχου και χρησιμοποιούνται ευρέως σε διάφορα χειριστήρια ανοιχτού βρόχου λόγω του χαρακτηριστικού τους ότι δεν έχουν συσσωρευμένο σφάλμα (ακρίβεια 100%).
2, Ταξινόμηση βηματικών κινητήρων
Οι συνήθως χρησιμοποιούμενοι βηματικοί κινητήρες τώρα περιλαμβάνουν αντιδραστικούς βηματικούς κινητήρες (VR), βηματικούς κινητήρες μόνιμου μαγνήτη (PM), υβριδικούς βηματικούς κινητήρες (HB) και μονοφασικούς βηματικούς κινητήρες.
Οι βηματικοί κινητήρες μόνιμου μαγνήτη είναι γενικά διφασικοί, με μικρή ροπή και όγκο και γωνία βήματος γενικά 7,5 μοίρες ή 15 μοίρες.
Οι αντιδραστικοί βηματικοί κινητήρες είναι γενικά τριφασικοί και μπορούν να επιτύχουν υψηλή απόδοση ροπής. Η γωνία βηματισμού είναι γενικά 1,5 μοίρες, αλλά τόσο ο θόρυβος όσο και οι κραδασμοί είναι σημαντικοί. Το μαγνητικό κύκλωμα του ρότορα ενός αντιδραστικού βηματικού κινητήρα είναι κατασκευασμένο από μαλακά μαγνητικά υλικά και υπάρχουν πολυφασικές περιελίξεις διέγερσης στον στάτορα, οι οποίες δημιουργούν ροπή χρησιμοποιώντας αλλαγές στη μαγνητική αγωγιμότητα.
Ο υβριδικός βηματικός κινητήρας αναφέρεται σε έναν συνδυασμό των πλεονεκτημάτων του μόνιμου μαγνήτη και των αντιδραστικών κινητήρων. Χωρίζεται σε δύο φάσεις και πέντε φάσεις: η γωνία βήματος των δύο φάσεων είναι γενικά 1,8 μοίρες, ενώ η γωνία βήματος των πέντε φάσεων είναι γενικά 0,72 μοίρες. Αυτός ο τύπος βηματικού κινητήρα χρησιμοποιείται ευρέως.
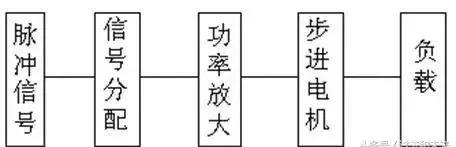
3, σύστημα βηματικού κινητήρα
1. Ορολογία για στατικές ενδείξεις βηματικών κινητήρων
ένα. Αριθμός φάσης: Ο αριθμός των ζευγών πηνίων διέγερσης που δημιουργούν διαφορετικά μαγνητικά πεδία N και S. Συνήθως αντιπροσωπεύεται από mb Πλήθος παλμών: Ο αριθμός των παλμών ή της αγώγιμης κατάστασης που απαιτείται για την ολοκλήρωση μιας περιοδικής αλλαγής στο μαγνητικό πεδίο αντιπροσωπεύεται με n ή αναφέρεται στον αριθμό των παλμών που απαιτούνται για να περιστραφεί ο κινητήρας μέσω μιας γωνίας βήματος δοντιού.
ντο. Γωνία βήματος: που αντιστοιχεί σε ένα παλμικό σήμα, η γωνία περιστροφής του ρότορα κινητήρα μετατοπίζεται θ Αντιπροσωπεύει.
ρε. Ροπή τοποθέτησης: Η ροπή ασφάλισης του ίδιου του ρότορα κινητήρα όταν ο κινητήρας δεν είναι ενεργοποιημένος (που προκαλείται από αρμονικές στο σχήμα των δοντιών του μαγνητικού πεδίου και μηχανικά σφάλματα).
μι. Στατική ροπή: Η ροπή ασφάλισης του άξονα του κινητήρα όταν ο κινητήρας δεν περιστρέφεται υπό ονομαστική στατική ηλεκτρική ενέργεια.
2. Δυναμικοί δείκτες και ορολογία βηματικών κινητήρων
ένα. Ακρίβεια γωνίας βήματος: Το σφάλμα μεταξύ της πραγματικής τιμής και της θεωρητικής τιμής της γωνίας βήματος για κάθε περιστροφή του βηματικού κινητήρα.
σι. Απώλεια βήματος: Ο αριθμός των βημάτων που έκανε ο κινητήρας κατά τη λειτουργία, ο οποίος δεν είναι ίσος με τον θεωρητικό αριθμό βημάτων. Λέγεται χάσιμο βήμα.
ντο. Γωνία κακής ευθυγράμμισης: Η γωνία στην οποία ο άξονας του δοντιού του ρότορα μετατοπίζεται από τον άξονα του δοντιού του στάτορα.
ρε. Μέγιστη συχνότητα εκκίνησης χωρίς φορτίο: Η μέγιστη συχνότητα με την οποία ένας κινητήρας μπορεί να ξεκινήσει απευθείας χωρίς φορτίο υπό μια συγκεκριμένη μορφή κίνησης, τάση και ονομαστικό ρεύμα.
μι. Μέγιστη συχνότητα λειτουργίας χωρίς φορτίο: Η μέγιστη συχνότητα ταχύτητας του κινητήρα χωρίς φορτίο υπό συγκεκριμένη μορφή κίνησης, τάση και ονομαστικό ρεύμα.
φά. Χαρακτηριστικό συχνότητας ροπής λειτουργίας: Η καμπύλη της σχέσης μεταξύ της ροπής εξόδου και της συχνότητας που μετράται από τον κινητήρα κατά τη λειτουργία υπό ορισμένες συνθήκες δοκιμής ονομάζεται χαρακτηριστικό συχνότητας ροπής λειτουργίας.
4, Επιλογή βηματικού κινητήρα
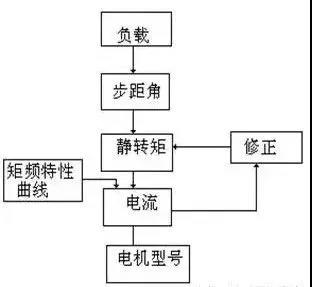
1. Επιλογή γωνίας βήματος: Η γωνία βήματος του κινητήρα εξαρτάται από τις απαιτήσεις ακρίβειας φορτίου.
2. Επιλογή στατικής ροπής: Η επιλογή της στατικής ροπής βασίζεται στο φορτίο εργασίας του κινητήρα. Γενικά, η στατική ροπή πρέπει να είναι 2-3 φορές το φορτίο τριβής.
3. Επιλογή ρεύματος: Λόγω διαφορετικών παραμέτρων ρεύματος, τα χαρακτηριστικά λειτουργίας ποικίλλουν πολύ. Το ρεύμα του κινητήρα μπορεί να προσδιοριστεί με βάση τη χαρακτηριστική καμπύλη συχνότητας ροπής.
5, Μερικά χαρακτηριστικά των βηματικών κινητήρων
1. Η ακρίβεια ενός γενικού βηματικού κινητήρα είναι 3-5% της γωνίας βήματος και δεν συσσωρεύεται.
Η μέγιστη επιτρεπόμενη θερμοκρασία στην επιφάνεια ενός βηματικού κινητήρα είναι γενικά πάνω από 130 βαθμούς Κελσίου.
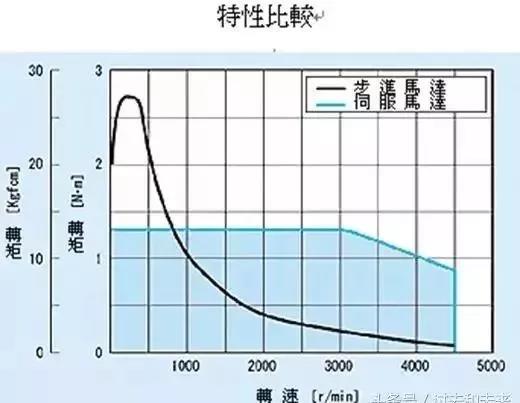
Η ροπή του βηματικού κινητήρα θα μειωθεί όσο αυξάνεται η ταχύτητα.
4. Ο βηματικός κινητήρας μπορεί να λειτουργεί κανονικά σε χαμηλές ταχύτητες, αλλά αν ξεπεράσει μια ορισμένη ταχύτητα, δεν μπορεί να ξεκινήσει και συνοδεύεται από ένα σφύριγμα.
5. Οι βηματικοί κινητήρες πρέπει να χρησιμοποιούνται σε καταστάσεις χαμηλής ταχύτητας - η ταχύτητα δεν πρέπει να υπερβαίνει τις 1000 στροφές ανά λεπτό.

VI Σύγκριση απόδοσης μεταξύ δύο τύπων κινητήρων
1. Διαφορετική ακρίβεια ελέγχου
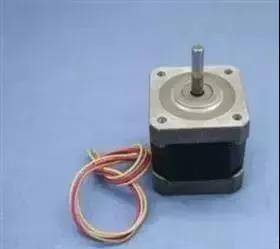
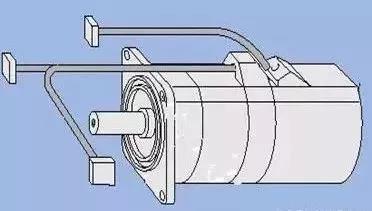
Η γωνία βήματος του πενταφασικού υβριδικού βηματικού κινητήρα είναι γενικά {{0}},72 μοίρες και 0,36 μοίρες . Η ακρίβεια ελέγχου του σερβοκινητήρα AC είναι εγγυημένη από τον περιστροφικό κωδικοποιητή στο πίσω άκρο του άξονα του κινητήρα. Για τον κινητήρα με τυπικό κωδικοποιητή γραμμών 2500, το ισοδύναμο παλμού του είναι 360 μοίρες /10000=0.036 μοίρες και η ακρίβεια του σερβοκινητήρα είναι υψηλότερη από αυτή του βηματικού κινητήρα.
2. Διαφορετικά χαρακτηριστικά χαμηλής συχνότητας
Οι βηματικοί κινητήρες είναι επιρρεπείς σε κραδασμούς χαμηλής συχνότητας σε χαμηλές ταχύτητες. Ο σερβοκινητήρας AC λειτουργεί πολύ ομαλά και δεν υπάρχουν κραδασμοί ακόμα και σε χαμηλές ταχύτητες.
3. Διαφορετικές δυνατότητες υπερφόρτωσης
Οι βηματικοί κινητήρες γενικά δεν έχουν ικανότητα υπερφόρτωσης. Οι σερβοκινητήρες AC έχουν ισχυρή ικανότητα υπερφόρτωσης.
4. Διαφορετικές λειτουργικές επιδόσεις
Ο έλεγχος του βηματικού κινητήρα είναι έλεγχος ανοιχτού βρόχου. Εάν η συχνότητα εκκίνησης είναι πολύ υψηλή ή το φορτίο είναι πολύ μεγάλο, είναι εύκολο να προκληθεί απώλεια βήματος ή απόφραξη του ρότορα. Εάν η ταχύτητα είναι πολύ υψηλή όταν σταματάτε, είναι εύκολο να προκληθεί υπέρβαση. Το σύστημα σερβομηχανισμού εναλλασσόμενου ρεύματος είναι έλεγχος κλειστού βρόχου και ο οδηγός μπορεί να δοκιμάσει απευθείας το σήμα ανάδρασης του κωδικοποιητή κινητήρα. Η εσωτερική δομή των βρόχων θέσης και ταχύτητας γενικά δεν προκαλεί απώλεια βήματος ή υπέρβαση του βηματικού κινητήρα και η απόδοση ελέγχου είναι πιο αξιόπιστη.
5. Διαφορετική απόδοση απόκρισης ταχύτητας
Χρειάζονται 200-400 χιλιοστά του δευτερολέπτου για να επιταχυνθεί ένας βηματικός κινητήρας από την ηρεμία στην ταχύτητα λειτουργίας (συνήθως αρκετές εκατοντάδες στροφές ανά λεπτό). Η απόδοση επιτάχυνσης του σερβο συστήματος AC είναι καλή. Λαμβάνοντας ως παράδειγμα τον σερβοκινητήρα εναλλασσόμενου ρεύματος Panasonic MSMA 400W, χρειάζονται μόνο λίγα χιλιοστά του δευτερολέπτου για να επιταχυνθεί από τη στατική στην ονομαστική του ταχύτητα των 3000 RPM και μπορεί να χρησιμοποιηθεί σε καταστάσεις ελέγχου που απαιτούν γρήγορη διακοπή εκκίνησης
6. Διαφορετικά χαρακτηριστικά συχνότητας ροπής
Η ροπή εξόδου του βηματικού κινητήρα μειώνεται με την αύξηση της ταχύτητας και μειώνεται απότομα σε υψηλότερες ταχύτητες. Ο σερβοκινητήρας AC εξάγει μια σταθερή ροπή.
Συνοπτικά, τα σερβο συστήματα AC υπερτερούν των βηματικών κινητήρων σε πολλές πτυχές απόδοσης. Αλλά σε ορισμένες περιπτώσεις χαμηλής ζήτησης, οι βηματικοί κινητήρες χρησιμοποιούνται συχνά ως εκτελεστικοί κινητήρες. Ως εκ τούτου, στη διαδικασία σχεδιασμού του συστήματος ελέγχου, θα πρέπει να λαμβάνονται πλήρως υπόψη πολλαπλοί παράγοντες, όπως οι απαιτήσεις ελέγχου και το κόστος, και να επιλέγονται οι κατάλληλοι κινητήρες ελέγχου.
Έλεγχος μεταβλητής συχνότητας
1, Εισαγωγή στη General Motors
Ο τριφασικός κινητήρας AC με κλωβό σκίουρου είναι ο πιο κοινός τύπος επαγωγικού κινητήρα και η δομή και τα χαρακτηριστικά του είναι τα εξής:
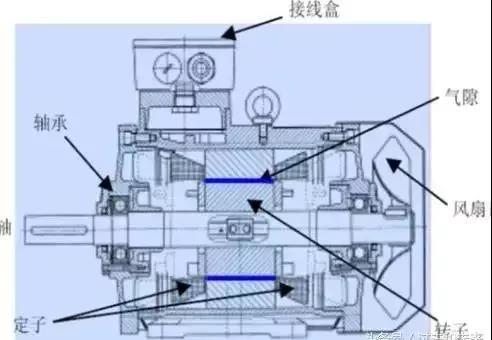
感应电机的构造示意图
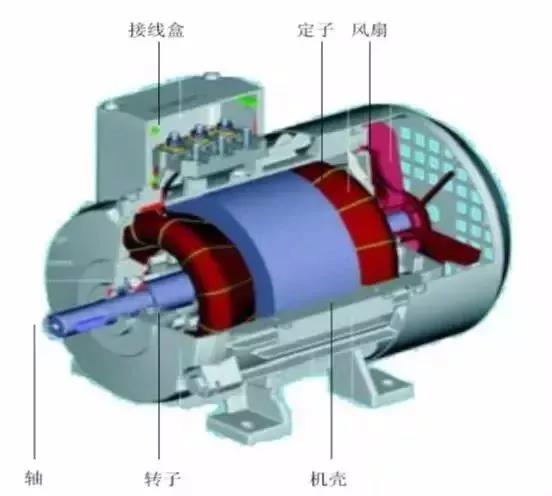
Σχηματικό διάγραμμα κατασκευής κινητήρα
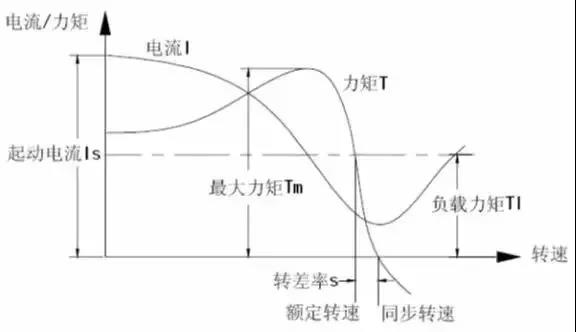
2, Αρχές και σύνθεση μετατροπέων συχνότητας
Ένας μετατροπέας συχνότητας είναι μια συσκευή ελέγχου που μπορεί εύκολα και ελεύθερα να αλλάξει την ταχύτητα ενός κινητήρα AC. Η μέθοδος αλλαγής της ταχύτητας του κινητήρα AC είναι η εξής.
Ο μετατροπέας συχνότητας επιτυγχάνει ρύθμιση ταχύτητας αλλάζοντας τη συχνότητα της τροφοδοσίας του κινητήρα AC:
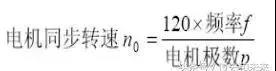
变频器的构成如下:
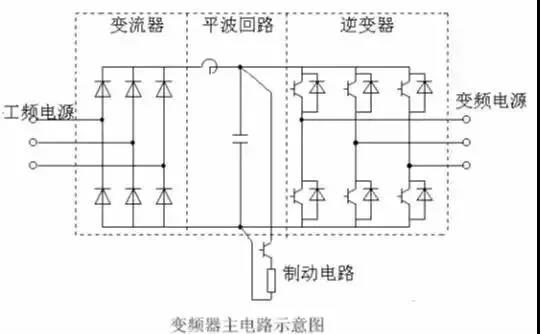
1. Μετατροπέας (ανορθωτής)
Ο ανορθωτής γέφυρας διόδου χρησιμοποιείται ευρέως, όπως φαίνεται στο σχήμα 1, ο οποίος μετατρέπει το τροφοδοτικό συχνότητας ισχύος σε τροφοδοτικό συνεχούς ρεύματος. Δύο σετ μετατροπέων τρανζίστορ μπορούν επίσης να χρησιμοποιηθούν για να σχηματίσουν έναν αναστρέψιμο μετατροπέα, ο οποίος μπορεί να εκτελέσει λειτουργία αναγέννησης λόγω της αναστρέψιμης κατεύθυνσης ισχύος του.
2. Κύκλωμα επίπεδων κυμάτων
Στην ανορθωμένη τάση συνεχούς ρεύματος του ανορθωτή, υπάρχει μια παλμική τάση 6 φορές μεγαλύτερη από τη συχνότητα του τροφοδοτικού και το παλμικό ρεύμα που δημιουργείται από τον μετατροπέα προκαλεί επίσης αλλαγές στην τάση DC. Για την καταστολή των διακυμάνσεων της τάσης, χρησιμοποιούνται επαγωγείς και πυκνωτές για την απορρόφηση της παλμικής τάσης (ρεύμα). Όταν η χωρητικότητα της συσκευής είναι μικρή, εάν υπάρχει περιθώριο στα εξαρτήματα που αποτελούνται από το τροφοδοτικό και το κύριο κύκλωμα, η αυτεπαγωγή μπορεί να παραλειφθεί και να χρησιμοποιηθεί ένα απλό κύκλωμα επίπεδου κύματος.
3. Μετατροπέας
Σε αντίθεση με τους ανορθωτές, οι μετατροπείς μετατρέπουν την ισχύ συνεχούς ρεύματος σε τροφοδοσία εναλλασσόμενου ρεύματος στην απαιτούμενη συχνότητα, επιτρέποντας σε έξι συσκευές μεταγωγής να διεξάγουν και να απενεργοποιούνται για προκαθορισμένο χρόνο, με αποτέλεσμα μια έξοδο AC 3- φάσης.
4. Κύκλωμα πέδησης
Όταν χρησιμοποιείται ένας ασύγχρονος κινητήρας στην περιοχή πέδησης με αναγέννηση (με αρνητικό ρυθμό ολίσθησης), η αναγεννητική ενέργεια αποθηκεύεται στον πυκνωτή κυκλώματος επίπεδου κύματος, προκαλώντας αύξηση της τάσης συνεχούς ρεύματος. Σε γενικές γραμμές, η ενέργεια που συσσωρεύεται από την αδράνεια ενός μηχανικού συστήματος (συμπεριλαμβανομένου ενός ηλεκτροκινητήρα) είναι μεγαλύτερη από την ενέργεια που αποθηκεύεται από έναν πυκνωτή. Όταν απαιτείται ταχεία πέδηση, μπορεί να χρησιμοποιηθεί ένας αναστρέψιμος μετατροπέας για την παροχή ανάδρασης στο τροφοδοτικό ή τη ρύθμιση ενός κυκλώματος πέδησης (διακόπτης και αντίσταση) για την κατανάλωση της αναγεννητικής ισχύος, προκειμένου να αποτραπεί η άνοδος της τάσης του κυκλώματος συνεχούς ρεύματος.
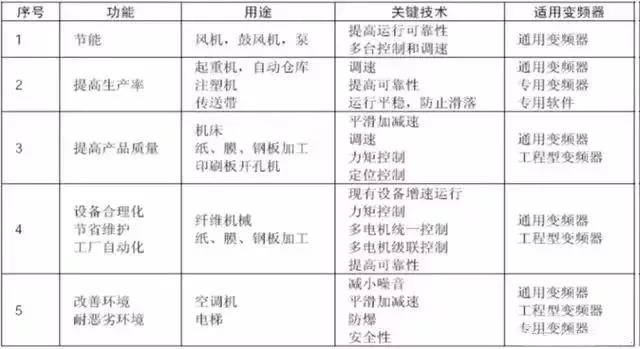
3, Ο σκοπός και ο σκοπός εφαρμογής των μετατροπέων συχνότητας
Η μονάδα μεταβλητής ταχύτητας που αποτελείται από έναν μετατροπέα συχνότητας και έναν κινητήρα εναλλασσόμενου ρεύματος ονομάζεται μονάδα μετατροπέα συχνότητας και οι λειτουργικοί του σκοποί είναι οι ακόλουθοι. Μπορεί να υπάρχουν αμοιβαίοι συσχετισμοί μεταξύ τους, αλλά στην πραγματικότητα δεν υπάρχει σαφής ταξινόμηση. Αυτός ο πίνακας είναι μόνο για αναφορά.